Menyelami Cara Kerja Adaptive Cruise Control Stop and Go pada Mobil Modern
Kemajuan teknologi dalam industri otomotif berkembang sangat pesat dalam beberapa dekade terakhir. Salah satu inovasi yang paling membawa perubahan besar dalam kenyamanan dan keselamatan berkendara adalah hadirnya fitur bantuan pengemudi tingkat lanjut (Advanced Driver Assistance Systems atau ADAS).
Di antara berbagai fitur keselamatan aktif yang ada, sistem penjelajah kecepatan otomatis berbasis kendali jarak menjadi favorit banyak pemilik kendaraan. Pemahaman mengenai cara kerja adaptive cruise control stop and go menjadi krusial bagi konsumen yang ingin memanfaatkan teknologi ini secara optimal dan aman.
Teknologi ini dir dirancang untuk mengatasi kelemahan utama dari fitur cruise control konvensional yang tidak mampu merespons perubahan laju lalu lintas secara dinamis. Melalui artikel ini, kita akan mengulas secara mendalam mengenai prinsip teknis, komponen pendukung, hingga cara kerja sistem canggih ini dalam mengatasi kemacetan jalan raya.
Apa Itu Adaptive Cruise Control (ACC) Stop and Go?
Adaptive Cruise Control (ACC) dengan fungsi Stop and Go adalah pengembangan tingkat lanjut dari fitur cruise control standar. Jika fitur klasik hanya mampu mempertahankan kecepatan mobil pada angka tertentu secara statis, varian pintar ini sanggup menyesuaikan laju kendaraan berdasarkan pergerakan mobil di depannya.
Pengembangan fitur ini memberikan kemampuan tambahan berupa penghentian kendaraan hingga posisi berhenti total secara otomatis. Lebih jauh lagi, mobil dapat kembali melaju saat lalu lintas di depan mulai bergerak tanpa mengharuskan pengemudi menginjak pedal gas secara manual.
Kemampuan bawaan ini menjadikan fitur tersebut sangat efektif digunakan pada kondisi jalanan yang padat maupun situasi macet total (stop-and-go traffic). Sistem secara cerdas mengambil alih kendali pedal gas dan rem untuk menjaga jarak aman secara konstan.
Perbedaan Cruise Control Standard, ACC Biasa, dan ACC Stop and Go
Cruise control konvensional merupakan teknologi paling dasar yang hanya mengunci kecepatan kendaraan sesuai besaran yang diatur oleh pengemudi. Fitur ini akan langsung mati secara otomatis begitu pengemudi menekan pedal rem.
Sementara itu, Adaptive Cruise Control (ACC) standar sudah dilengkapi sensor untuk memperlambat kendaraan jika jarak dengan mobil depan terlalu dekat. Namun, sistem ACC biasa umumnya akan nonaktif secara otomatis saat kecepatan mobil turun di bawah batas tertentu, biasanya sekitar 30 km/jam.
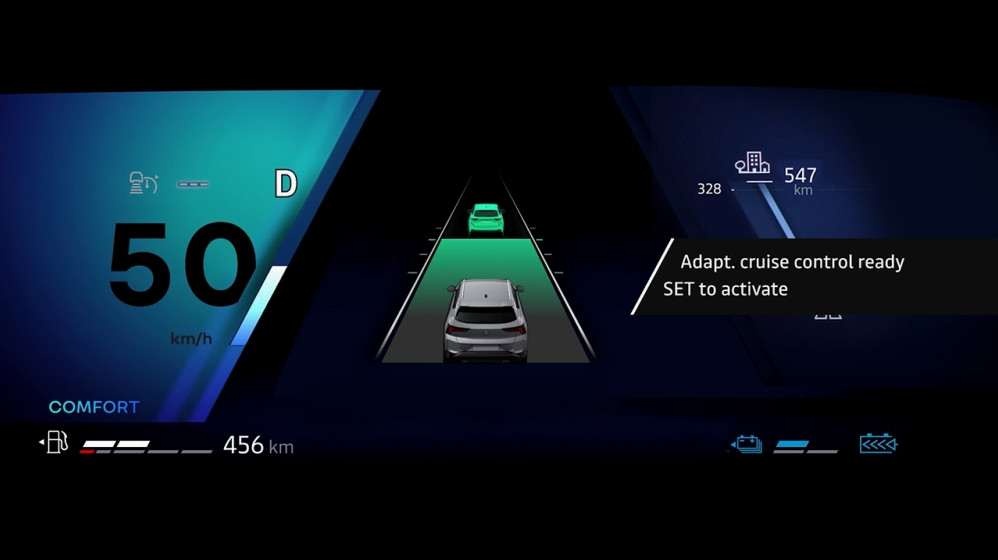
Sebaliknya, cara kerja adaptive cruise control stop and go melangkah lebih jauh dengan mengizinkan sistem beroperasi dari kecepatan tinggi hingga detik-detik kendaraan berhenti penuh (0 km/jam). Fitur ini juga memiliki memori teknis untuk melanjutkan akselerasi secara halus ketika arus jalan kembali lancar.
Komponen Utama dalam Sistem ACC Stop and Go
Sistem keselamatan aktif ini tidak bekerja secara berdiri sendiri, melainkan mengandalkan ekosistem hardware dan software yang terintegrasi penuh. Setiap komponen saling bertukar data dalam hitungan milidetik untuk memastikan manuver kendaraan berlangsung presisi dan aman.
Tanpa adanya sinergi antar-komponen ini, fitur bantuan berkendara pintar tidak akan mampu merespons dinamika jalan raya yang sering kali sulit diprediksi. Berikut adalah elemen-elemen kunci yang membentuk sistem tersebut:
1. Sensor Radar (Millimeter-Wave Radar)
Sensor radar gelombang milimeter biasanya dipasang di bagian gril depan atau bumper kendaraan. Komponen ini memancarkan gelombang radio untuk mengukur jarak fisik serta kecepatan relatif kendaraan yang berada di depan.
Kelebihan utama dari penggunaan radar adalah kemampuannya yang tetap akurat dalam menembus berbagai kondisi cuaca. Sensor ini tidak mudah terganggu oleh hujan deras, kabut tipis, maupun paparan sinar matahari langsung.
2. Kamera Monokuler atau Stereo
Kamera yang umumnya diposisikan di area kaca depan bagian atas berfungsi sebagai "mata" visual bagi sistem otomotif. Kamera ini mengidentifikasi objek di jalan, membaca marka jalur, serta mengenali jenis kendaraan di sekitar.
Sinergi antara kamera dan radar menciptakan sistem sensor fusion yang sangat akurat. Kamera melengkapi data radar dengan memberikan identifikasi bentuk dan batasan objek secara visual.
3. Electronic Control Unit (ECU) Selaku Otak Sistem
Electronic Control Unit atau ECU bertindak sebagai pemroses pusat yang menerima masukan data kontinu dari seluruh sensor. Komputer onboard ini memproses algoritma rumit untuk menghitung kalkulasi jarak, kecepatan, dan daya pengereman yang dibutuhkan.
ECU kemudian mengirimkan perintah instan ke sistem penggerak utama dan modul pengereman kendaraan. Seluruh proses analisis hingga pengambilan keputusan ini berlangsung secara real-time tanpa jeda yang signifikan.
4. Actuator Rem dan Throttle Elektronik
Actuator merupakan komponen fisik yang mengeksekusi instruksi dari komputer pemroses utama. Komponen ini mengontrol bukaan katup gas (throttle-by-wire) serta besaran tekanan hidraulis pada sistem pengereman (brake actuator).
Melalui kontrol presisi dari actuator, proses akselerasi dan pengereman dapat berjalan secara halus tanpa kejutan. Hal ini penting untuk menjaga kenyamanan seluruh penumpang di dalam kabin kendaraan.
Memahami Cara Kerja Adaptive Cruise Control Stop and Go Secara Detail
Untuk memahami mekanisme lengkap dari fitur keselamatan ini, kita perlu melihat alur operasinya dari awal pengaktifan hingga respon kendaraan saat menghadapi dinamika lalu lintas. Proses pengerjaan teknis ini terbagi ke dalam beberapa tahap sistematis yang saling berkesinambungan.
Setiap tahap dirancang dengan memperhitungkan faktor keamanan tertinggi guna meminimalkan risiko benturan. Berikut adalah penjelasan terperinci mengenai tahapan operasional sistem tersebut saat digunakan di jalan raya:
1. Deteksi Kendaraan di Depan
Ketika pengemudi mengaktifkan fitur dan menentukan kecepatan jelajah yang diinginkan, pemindai radar dan kamera mulai bekerja memantau area depan. Sensor secara terus-menerus memancar dan menerima sinyal balik guna mendeteksi keberadaan objek bergerak.
Jika jalur di depan kosong, mobil akan melaju secara stabil sesuai dengan kecepatan yang telah disetel oleh pengemudi. Namun, saat sensor mendeteksi adanya kendaraan lain di jalur yang sama, sistem secara otomatis akan mengunci kendaraan tersebut sebagai objek acuan.
2. Penyesuaian Kecepatan Otomatis
Setelah kendaraan acuan terdeteksi, sistem akan mengukur jarak serta laju kecepatan mobil di depan tersebut. Jika kendaraan depan melambat, ECU akan memerintahkan penutupan katup gas dan mengaplikasikan rem secara proporsional.
Secara teknis, cara kerja adaptive cruise control stop and go memprioritaskan pemeliharaan jarak aman (gap distance) alih-alih mempertahankan kecepatan nominal yang disetel. Pengemudi umumnya diberikan pilihan untuk mengatur jarak ini melalui beberapa tingkatan tingkat kedekatan pada roda kemudi.
3. Penghentian Total (Stop Phase)
Apabila kendaraan di depan melakukan pengereman hingga berhenti akibat lampu merah atau kemacetan, sistem ACC Stop and Go akan merespons secara linier. Tekanan hidraulis pengereman akan dinaikkan secara bertahap hingga mobil berhenti secara sempurna tepat di belakang kendaraan depan.
Sistem akan mempertahankan kondisi rem aktif (brake hold) saat mobil berada dalam posisi diam penuh. Indikator pada panel instrumen biasanya akan memberikan instruksi visual bahwa kendaraan berada dalam mode penahanan otomatis.
4. Melaju Kembali (Go Phase)
Ketika arus kendaraan di depan mulai bergerak maju kembali, proses pelanjutan laju kendaraan tergantung pada durasi penghentian. Jika mobil berhenti hanya dalam hitungan detik (biasanya di bawah 3 detik), sistem dapat membuat mobil bergerak kembali secara otomatis.
Namun, jika mobil telah berhenti dalam durasi yang lebih lama, sistem keselamatan memerlukan konfirmasi ulang dari pengemudi. Pengemudi cukup menekan tombol resume di lingkar kemudi atau menginjak sedikit pedal gas untuk memerintahkan mobil melaju kembali.
Ringkasan Alur Kerja Sistem ACC Stop and Go
| Tahapan Operasional | Aksi Sistem Otomotif | Respons Kendaraan |
|---|---|---|
| Jalur Kosong | Mempertahankan kecepatan target pengemudi | Melaju stabil pada kecepatan cruise |
| Mendekati Kendaraan | Mengurangi bukaan throttle & aktifkan rem halus | Melambat dan menjaga jarak aman |
| Lalu Lintas Berhenti | Mengaplikasikan pengereman penuh hingga 0 km/jam | Berhenti total dan mengunci rem (Hold) |
| Lalu Lintas Bergerak | Meminta konfirmasi pengemudi / otomatis (<3 detik) | Akselerasi halus kembali mengikuti target |
Keunggulan Utama Fitur ACC Stop and Go Saat Kemacetan
Penggunaan teknologi Stop and Go memberikan berbagai dampak positif langsung bagi pengemudi, terutama di kawasan perkotaan yang sering mengalami kemacetan parah. Integrasi sistem ini mentransformasi pengalaman berkendara menjadi jauh lebih intuitif dan fleksibel.
Tidak hanya fokus pada faktor efisiensi dan kenyamanan, fitur ini juga memberikan proteksi tambahan dari potensi kesalahan manusia (human error). Berikut adalah beberapa manfaat utama dari penerapan sistem keselamatan aktif ini:
Mengurangi Kelelahan Pengemudi (Driver Fatigue)
Mengemudi di tengah kemacetan panjang menuntut aktivitas kaki yang intensif untuk berpindah antara pedal gas dan rem secara berulang-ulang. Kondisi ini sering kali memicu kelelahan fisik yang cepat pada bagian kaki dan sendi pengemudi.
Dengan menyerahkan tugas pengereman dan akselerasi berulang kepada sistem otomasi, tingkat stres serta kelelahan fisik pengemudi dapat ditekan secara signifikan. Pengemudi dapat mempertahankan fokus mental yang lebih baik untuk mengawasi lingkungan sekitar.
Meningkatkan Keselamatan Berkendara
Mayoritas kecelakaan tabrak belakang (rear-end collision) terjadi akibat kelalaian singkat pengemudi saat mengantisipasi pengereman mendadak dari kendaraan di depan. Sistem radar bekerja tanpa rasa lelah dan tidak akan terdistraksi oleh gangguan di dalam kabin.
Melalui deteksi dini yang konsisten, pengereman dapat dilakukan lebih awal dan terukur. Hal ini secara drastis menurunkan risiko benturan akibat keterlambatan reaksi manusia dalam kondisi lalu lintas yang dinamis.
Efisiensi Bahan Bakar yang Lebih Baik
Gaya mengemudi manusia dalam kondisi macet kerap diwarnai oleh tindakan menekan gas berlebihan dan merem secara mendadak. Perilaku berkendara yang agresif dan tidak stabil seperti ini terbukti menyerap konsumsi bahan bakar dalam jumlah yang jauh lebih besar.
Sistem komputer dalam cara kerja adaptive cruise control stop and go merancang skenario akselerasi dan pengereman secara bertahap dan teratur. Input mekanis yang lebih terukur ini membantu mengoptimalkan penggunaan bahan bakar kendaraan secara efisien.
Batasan dan Tantangan Teknis pada Sistem
Meskipun sistem bantuan pengemudi ini didukung oleh teknologi komputer modern, fitur ini bukanlah sistem kemudi otonom penuh (fully autonomous). Terdapat berbagai batasan fisik dan teknis yang mewajibkan pengemudi untuk tetap memegang kendali penuh atas kendaraan.
Pengemudi tidak boleh menggantungkan keselamatan sepenuhnya pada sensor elektronik semata. Memahami keterbatasan sistem sangat penting untuk menghindari potensi bahaya yang tidak diinginkan di jalan raya:
1. Dampak Cuaca Buruk
Kinerja kamera visual dapat mengalami penurunan drastis saat dihadapkan pada hujan lebat, badai salju, atau kabut yang sangat tebal. Lensa kamera yang tertutup kotoran atau lumpur juga dapat menghalangi pandangan sistem terhadap lingkungan sekitar.
Meskipun radar gelombang milimeter memiliki ketahanan cuaca yang lebih baik, tumpukan es atau lumpur tebal pada bumper depan tetap dapat mengganggu emisi gelombang radio. Pada kondisi ekstrem ini, sistem biasanya akan menonaktifkan diri secara otomatis dan memberikan peringatan kepada pengemudi.
2. Manuver Potong Jalur Mendadak (Cut-in Vehicles)
Salah satu skenario tersulit bagi algoritma sistem adalah ketika kendaraan lain berpindah ke jalur kita secara mendadak dari jarak dekat. Sudut pandang sensor radar terdepan terkadang membutuhkan waktu singkat untuk mengenali kendaraan yang baru masuk dari arah samping.
Jika mobil di samping memotong jalur secara agresif, reaksi pengereman otomatis mungkin terasa sedikit terlambat atau melakukan pengereman mendadak. Pengemudi harus tetap siap mengambil alih kendali rem manual jika melihat tanda-tanda manuver berbahaya dari pengendara lain.
3. Kondisi Jalan Berkelok dan Kerapatan Khusus
Pada jalanan yang memiliki tikungan sangat tajam, sensor radar lurus dapat kehilangan jejak kendaraan di depan untuk sementara waktu. Hal ini dapat menyebabkan sistem secara keliru menganggap jalanan kosong dan meningkatkan kecepatan secara tidak sengaja.
Selain itu, objek dengan bentuk yang tidak umum, seperti sepeda motor kecil, gerobak, atau pejalan kaki, terkadang tidak terdeteksi dengan sempurna oleh algoritma radar standar. Sistem otomasi ini pada umumnya dirancang khusus untuk merespons kendaraan roda empat atau lebih.
Peran Pengemudi dalam Era Fitur Bantuan Otomatis
Penting untuk ditegaskan bahwa fitur ACC Stop and Go dikategorikan sebagai sistem bantuan pengemudi Otonom Level 2 (SAE Level 2 Autonomous Driving). Artinya, fitur ini hanya berfungsi sebagai asisten pembantu, bukan pengganti peran pengemudi manusia di balik kemudi.
Pengemudi wajib mempertahankan pengawasan visual secara aktif terhadap situasi jalanan di sekeliling kendaraan sepanjang perjalanan. Tangan pengemudi harus tetap berada di lingkar kemudi untuk siap melakukan tindakan korektif secara instan bila diperlukan.
Banyak produsen mobil modern kini melengkapi sistem dengan sensor pendeteksi sentuhan (hands-on detection) pada roda kemudi. Jika pengemudi melepaskan tangan dari kemudi dalam jangka waktu tertentu, sistem akan memberikan peringatan suara hingga mematikan fitur secara bertahap demi alasan keselamatan.
Masa Depan Perkembangan Teknologi Adaptive Cruise Control
Teknologi penjelajah pintar ini terus bertransformasi seiring perkembangan kecerdasan buatan (Artificial Intelligence) dan konektivitas antarkendaraan. Di masa depan, fungsi sistem ini akan semakin terintegrasi dengan berbagai infrastruktur digital luar.
Berikut adalah beberapa inovasi masa depan yang mulai diterapkan pada pengembangan sistem pembantu kecepatan ini:
- Integrasi Predictive ACC: Sistem memanfaatkan data peta navigasi GPS dan pengenalan rambu lalu lintas untuk menyesuaikan kecepatan sebelum memasuki tikungan tajam, bundaran, atau area batas kecepatan resmi.
- Konektivitas V2X (Vehicle-to-Everything): Mobil dapat berkomunikasi secara langsung dengan kendaraan lain di sekitarnya serta infrastruktur jalanan seperti lampu lalu lintas. Hal ini memungkinkan respons pengereman yang jauh lebih awal sebelum sensor fisik melihat adanya hambatan.
- Penerapan Machine Learning: Algoritma sistem mampu mempelajari gaya mengemudi pemilik kendaraan sehingga skenario akselerasi dan pengereman otomatis terasa lebih alami sesuai preferensi pribadi pengemudi.
Kesimpulan
Sistem penjelajah otomatis berbasis jarak ini merupakan langkah lompatan besar dalam dunia teknik otomotif modern. Pemahaman komprehensif mengenai cara kerja adaptive cruise control stop and go membantu kita mengapresiasi betapa kompleksnya integrasi antara sensor radar, kamera, komputer, dan sistem mekanis pengereman pada mobil masa kini.
Fitur ini menawarkan kenyamanan yang luar biasa saat berkendara di tengah kepadatan arus lalu lintas, sekaligus menaikkan standar keselamatan berkendara secara keseluruhan. Namun demikian, kesadaran akan keterbatasan teknologi ini tetap berada di tangan pengemudi sebagai pemegang kendali keselamatan paling utama di jalan raya.
Dengan memanfaatkan teknologi bantuan berkendara secara bijak dan bertanggung jawab, perjalanan dapat berlangsung dengan lebih aman, nyaman, dan efisien bagi seluruh pengguna jalan. Teknologi diciptakan bukan untuk menghilangkan peran manusia sepenuhnya, melainkan untuk melengkapi serta menutupi keterbatasan fisik manusia dalam mengemudi.